PWM
在本章中,我们将学习如何在 Luckfox Lume 上配置 PWM,并通过 Shell、Python 和 C 程序控制 PWM 输出。
1. PWM 子系统
PWM(Pulse Width Modulation,脉冲宽度调制)通过周期性改变高、低电平的持续时间控制平均输出效果。Linux 通过 /sys/class/pwm/ 提供用户空间接口。
PWM 的主要参数包括:
- 周期
period:一个完整 PWM 周期,单位为 ns。 - 占空比
duty_cycle:高电平在周期中持续的时间,单位为 ns。 - 极性
polarity:normal或inversed。 - 使能
enable:1启用,0停止。
频率与周期的关系为:
frequency = 1,000,000,000 / period
2. PWM 控制(Shell)
2.1 PWM 引脚
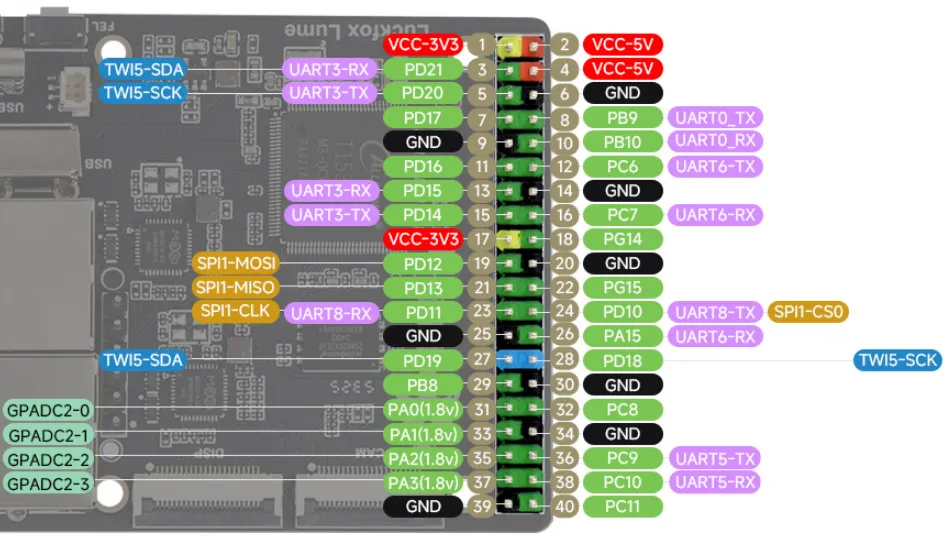
将 40Pin 第28脚 PD18 配置为 PWM2 通道2,用于输出 SG90 舵机控制脉冲。
| 项目 | 配置 |
|---|---|
| 物理引脚 | 40Pin 第28脚 |
| SoC 引脚 | PD18 |
| 引脚复用功能 | pwm2_2(Function 5) |
| 控制器 / 通道 | pwm2 / 通道2 |
2.2 设备树配置
-
在 SDK 中打开板级设备树:
device/config/chips/t153/configs/luckfox_lume/linux-5.10-origin/board.dts -
设置 PD18 的复用功能pwm2_2:
&pio {lume_pwm2_2_pd18_active: lume-pwm2-2-pd18-active {pins = "PD18";function = "pwm2_2";drive-strength = <10>;bias-disable;};lume_pwm2_2_pd18_sleep: lume-pwm2-2-pd18-sleep {pins = "PD18";function = "gpio_in";bias-pull-down;};};&pwm2 {status = "okay";};&pwm2_2 {pinctrl-names = "active", "sleep";pinctrl-0 = <&lume_pwm2_2_pd18_active>;pinctrl-1 = <&lume_pwm2_2_pd18_sleep>;status = "okay";}; -
编译设备树及打包镜像:
./build.sh dts./build.sh./build.sh pack
2.3 查看 PWM 设备
root@luckfox:~# ls -l /sys/class/pwm
total 0
lrwxrwxrwx    1 root    root     0 Sep  3 07:03 pwmchip0 -> ../../devices/platform/soc@3000000/20a0000.pwmcs0/pwm/pwmchip0
lrwxrwxrwx    1 root    root     0 Sep  3 07:03 pwmchip16 -> ../../devices/platform/soc@3000000/20c0000.pwm2/pwm/pwmchip16
lrwxrwxrwx    1 root    root     0 Sep  3 07:03 pwmchip8 -> ../../devices/platform/soc@3000000/20b0000.pwmcs1/pwm/pwmchip8
2.4 导出 PWM 通道
echo 2 > /sys/class/pwm/pwmchip16/export
ls /sys/class/pwm/pwmchip16/pwm2/
导出成功后,可以看到以下属性:
capture duty_cycle enable period polarity power uevent
period:PWM 周期,单位为 ns。duty_cycle:高电平持续时间,单位为 ns,不能大于period。polarity:输出极性,可设置为normal或inversed。enable:写入 1 开启输出,写入 0 停止输出。
2.5 输出 50Hz、1.5ms 正脉宽
首次导出通道后,若 enable、period 和 duty_cycle 均为0,应先设置有效周期,再设置其他属性,避免因 period=0 返回 Invalid argument:
cd /sys/class/pwm/pwmchip16/pwm2

echo 0 > enable
echo 0 > duty_cycle
echo 20000000 > period
echo normal > polarity
echo 1500000 > duty_cycle
echo 1 > enable
其中周期为 20,000,000 ns(20ms),对应 50Hz;normal 极性下,高电平时间为 1,500,000 ns(1.5ms),对应 7.5% 占空比,用于 SG90 中位控制。
配置时始终保证 duty_cycle <= period。测试结束后,停止并释放通道:
echo 0 > /sys/class/pwm/pwmchip16/pwm2/enable
echo 2 > /sys/class/pwm/pwmchip16/unexport
停止 PWM 不会切断舵机电源,测试结束后还应关闭外部供电。
3. 控制 PWM(Python 程序)
-
示例程序:以1.5ms为中位,按正弦曲线在1.1~1.9ms之间改变脉宽,使舵机周期性往返摆动。
#!/usr/bin/env python3import mathimport signalimport sysimport timefrom pathlib import PathPWM_CHIP = Path("/sys/class/pwm/pwmchip16")CHANNEL = 2PWM = PWM_CHIP / f"pwm{CHANNEL}"PERIOD_NS = 20_000_000CENTER_NS = 1_500_000RANGE_NS = 400_000STEPS = 200running = Truedef stop(signum, frame):global runningrunning = Falsedef write_value(path, value):with path.open("w") as file:file.write(str(value))def main():exported = Falseconfigured = Falseenabled = Falsefailed = Falsesignal.signal(signal.SIGINT, stop)signal.signal(signal.SIGTERM, stop)try:if not PWM.is_dir():write_value(PWM_CHIP / "export", CHANNEL)exported = Truetime.sleep(0.1)if int((PWM / "period").read_text()) > 0:write_value(PWM / "enable", 0)write_value(PWM / "duty_cycle", 0)write_value(PWM / "period", PERIOD_NS)configured = Truewrite_value(PWM / "polarity", "normal")write_value(PWM / "duty_cycle", CENTER_NS)if running:write_value(PWM / "enable", 1)enabled = Trueprint("PWM2: PD18 (pin 28), 50 Hz, pulse 1.1-1.9 ms",flush=True)print("Press Ctrl+C to return to center and stop.", flush=True)while running:for step in range(STEPS):if not running:breakphase = 2.0 * math.pi * step / STEPSpulse_ns = int(CENTER_NS + RANGE_NS * math.sin(phase))write_value(PWM / "duty_cycle", pulse_ns)time.sleep(0.02)except (OSError, ValueError) as error:print(f"PWM error: {error}", file=sys.stderr)failed = Truefinally:if enabled and not failed:try:write_value(PWM / "duty_cycle", CENTER_NS)time.sleep(0.3)except OSError as error:print(f"PWM center error: {error}", file=sys.stderr)failed = Truestopped = Trueif configured:try:write_value(PWM / "enable", 0)except OSError as error:print(f"PWM stop error: {error}", file=sys.stderr)failed = Truestopped = Falseif exported and stopped:try:write_value(PWM_CHIP / "unexport", CHANNEL)except OSError as error:print(f"PWM unexport error: {error}", file=sys.stderr)failed = Trueif not failed:print("PWM stopped.")return 1 if failed else 0if __name__ == "__main__":sys.exit(main()) -
打开 PWM 设备:
PWM_CHIP = Path("/sys/class/pwm/pwmchip16")CHANNEL = 2PWM = PWM_CHIP / f"pwm{CHANNEL}"通过 sysfs 控制通道2。若
pwm2目录不存在,写入export创建;若已存在则复用。 -
配置并输出 PWM:
if int((PWM / "period").read_text()) > 0:write_value(PWM / "enable", 0)write_value(PWM / "duty_cycle", 0)write_value(PWM / "period", PERIOD_NS)已有非零周期时先停用并清零旧脉宽;初始周期为0时,先设置有效周期,避免
Invalid argument。随后设置normal极性、1.5ms初始脉宽并使能输出。 -
调整占空比:
phase = 2.0 * math.pi * step / STEPSpulse_ns = int(CENTER_NS + RANGE_NS * math.sin(phase))write_value(PWM / "duty_cycle", pulse_ns)time.sleep(0.02)周期固定20ms(50Hz),脉宽1.1~1.9ms对应5.5%~9.5%占空比。200个步进、每步约20ms,一个往返周期约4秒。
-
运行程序:
python3 PWM.py执行结果:

4. 控制 PWM(C 程序)
-
完整代码:通过 PWM sysfs 输出 50 Hz 控制信号,使舵机按正弦曲线平滑、周期性地左右往返摆动。
#define _POSIX_C_SOURCE 200809L#include <errno.h>#include <math.h>#include <signal.h>#include <stdio.h>#include <time.h>#include <unistd.h>#ifndef PWM_CHIP#define PWM_CHIP "/sys/class/pwm/pwmchip16"#endif#define PWM_PATH PWM_CHIP "/pwm2"#define CHANNEL "2"#define PI 3.14159265358979323846#define PERIOD_NS 20000000U#define CENTER_NS 1500000U#define RANGE_NS 400000U#define STEPS 200static volatile sig_atomic_t running = 1;static void stop(int signum){(void)signum;running = 0;}static void delay_ns(long ns){struct timespec delay = { .tv_sec = 0, .tv_nsec = ns };while (nanosleep(&delay, &delay) < 0 && errno == EINTR) {}}static int write_value(const char *path, const char *value){FILE *file = fopen(path, "w");if (!file) {perror(path);return -1;}int failed = fprintf(file, "%s", value) < 0;if (fflush(file) == EOF)failed = 1;if (fclose(file) == EOF)failed = 1;if (failed)fprintf(stderr, "PWM write failed: %s\n", path);return failed ? -1 : 0;}static int write_number(const char *path, unsigned int value){char text[32];snprintf(text, sizeof(text), "%u", value);return write_value(path, text);}static int read_period(unsigned long long *period){FILE *file = fopen(PWM_PATH "/period", "r");if (!file) {perror(PWM_PATH "/period");return -1;}int failed = fscanf(file, "%llu", period) != 1;if (fclose(file) == EOF)failed = 1;if (failed)fprintf(stderr, "Cannot read PWM period\n");return failed ? -1 : 0;}int main(void){int exported = 0, configured = 0, enabled = 0, failed = 0;int stopped = 1;unsigned long long old_period;struct sigaction action = {0};action.sa_handler = stop;sigemptyset(&action.sa_mask);if (sigaction(SIGINT, &action, NULL) < 0 ||sigaction(SIGTERM, &action, NULL) < 0) {perror("sigaction");return 1;}if (access(PWM_PATH, F_OK) < 0) {if (write_value(PWM_CHIP "/export", CHANNEL) < 0)return 1;exported = 1;delay_ns(100000000L);}if (read_period(&old_period) < 0)goto error;if (old_period > 0) {if (write_value(PWM_PATH "/enable", "0") < 0 ||write_value(PWM_PATH "/duty_cycle", "0") < 0)goto error;}if (write_number(PWM_PATH "/period", PERIOD_NS) < 0)goto error;configured = 1;if (write_value(PWM_PATH "/polarity", "normal") < 0 ||write_number(PWM_PATH "/duty_cycle", CENTER_NS) < 0)goto error;if (running) {if (write_value(PWM_PATH "/enable", "1") < 0)goto error;enabled = 1;puts("PWM2: PD18 (pin 28), 50 Hz, pulse 1.1-1.9 ms");puts("Press Ctrl+C to return to center and stop.");fflush(stdout);}while (running) {for (int step = 0; step < STEPS && running; ++step) {double phase = 2.0 * PI * step / STEPS;unsigned int pulse_ns =(unsigned int)(CENTER_NS + RANGE_NS * sin(phase));if (write_number(PWM_PATH "/duty_cycle", pulse_ns) < 0)goto error;delay_ns(20000000L);}}goto cleanup;error:failed = 1;cleanup:if (enabled && !failed) {if (write_number(PWM_PATH "/duty_cycle", CENTER_NS) < 0)failed = 1;elsedelay_ns(300000000L);}if (configured && write_value(PWM_PATH "/enable", "0") < 0) {failed = 1;stopped = 0;}if (exported && stopped &&write_value(PWM_CHIP "/unexport", CHANNEL) < 0)failed = 1;if (!failed)puts("PWM stopped.");return failed ? 1 : 0;} -
导出 PWM 通道:
if (access(PWM_PATH, F_OK) < 0) {if (write_value(PWM_CHIP "/export", CHANNEL) < 0)return 1;exported = 1;delay_ns(100000000L);}PWM_CHIP为pwmchip16,CHANNEL为"2",通道路径为pwmchip16/pwm2。导出失败立即退出,不继续配置输出。 -
设置周期和占空比:
if (old_period > 0) {if (write_value(PWM_PATH "/enable", "0") < 0 ||write_value(PWM_PATH "/duty_cycle", "0") < 0)goto error;}if (write_number(PWM_PATH "/period", PERIOD_NS) < 0)goto error;设置20ms周期、
normal极性和1.5ms初始脉宽。 -
控制 PWM 输出:
double phase = 2.0 * PI * step / STEPS;unsigned int pulse_ns =(unsigned int)(CENTER_NS + RANGE_NS * sin(phase));if (write_number(PWM_PATH "/duty_cycle", pulse_ns) < 0)goto error;delay_ns(20000000L);按正弦曲线更新1.1~1.9ms脉宽,约4秒往返一次。
-
取消导出 PWM 通道:
if (exported && stopped &&write_value(PWM_CHIP "/unexport", CHANNEL) < 0)failed = 1;仅在停止输出成功后,释放由程序导出的通道。
-
交叉编译:使用 Lume SDK 的 ARM 工具链编译。
export PATH=<Luckfox_Lume_SDK>/out/toolchain/gcc-linaro-11.3.1-2022.06-x86_64_arm-linux-gnueabihf/bin:$PATHarm-linux-gnueabihf-gcc -std=c11 -O2 -Wall -Wextra PWM.c -o PWM -lm