SPI 通信
在本章中,我们将学习 Luckfox Lume SPI 主机模式的设备树配置、回环测试以及 Python 和 C 程序通信方法。
1. SPI 子系统
在 Linux 系统中,SPI 子系统是一套核心驱动框架,负责管理、控制挂载于 SPI 总线上的各类外设。SPI 子系统的官方详细文档可在内核源码路径 <Linux内核源码>/Documentation/spi 下查阅。
SPI 子系统两大核心组成:
- sysfs 接口
SPI 子系统借助 sysfs 导出一系列文件与目录,实现 SPI 总线及设备的配置与管理。相关节点存放于
/sys/class/spi_master、/sys/bus/spi/devices,用户空间可通过该接口读取、修改 SPI 设备属性。 - 用户态设备节点
每一个注册成功的 SPI 设备都会在
/dev目录生成对应的字符设备节点,应用程序可通过标准文件 I/O 接口完成和外设的数据交互。设备节点命名格式一般为/dev/spidevX.Y:X代表 SPI 总线编号,Y代表该总线上的片选设备编号。
2. SPI 测试(Shell)
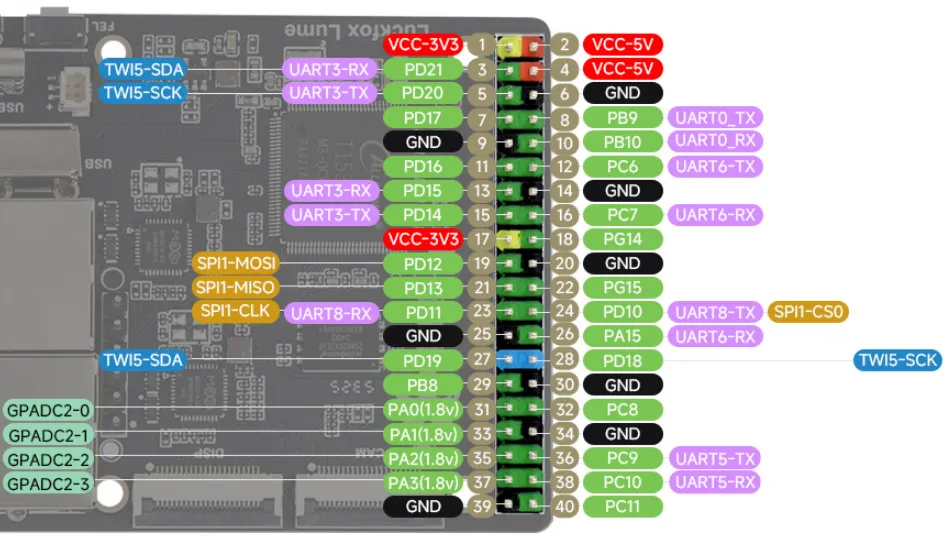
2.1 引脚分布
| SPI | CLK | MISO | MOSI | CS |
|---|---|---|---|---|
| SPI1 | 物理脚23 / PD11 | 物理脚21 / PD13 | 物理脚19 / PD12 | CS0:物理脚24 / PD10 |
2.2 设备树配置
-
板级设备树路径:
device/config/chips/t153/configs/luckfox_lume/linux-5.10-origin/board.dts -
SPI1 主机及 CS0 从设备配置如下:
&spi1 {pinctrl-0 = <&spi1_pins_default &spi1_pins_cs>;pinctrl-1 = <&spi1_pins_sleep>;pinctrl-names = "default", "sleep";sunxi,spi-bus-mode = <SUNXI_SPI_BUS_MASTER>;sunxi,spi-cs-mode = <SUNXI_SPI_CS_AUTO>;clock-frequency = <150000000>;sunxi,spi-num-cs = <1>;status = "okay";spidev@0 {compatible = "rohm,dh2228fv";reg = <0>;spi-max-frequency = <150000000>;spi-rx-bus-width = <1>;spi-tx-bus-width = <1>;status = "okay";};}; -
编译设备树:
sudo ./build.sh dts
2.3 Buildroot
-
在 buildroot 目录添加 spidev,使用关键字"spidev"进行搜索。
cd <Luckfox_Lume_SDK>/./build.sh buildroot_menuconfig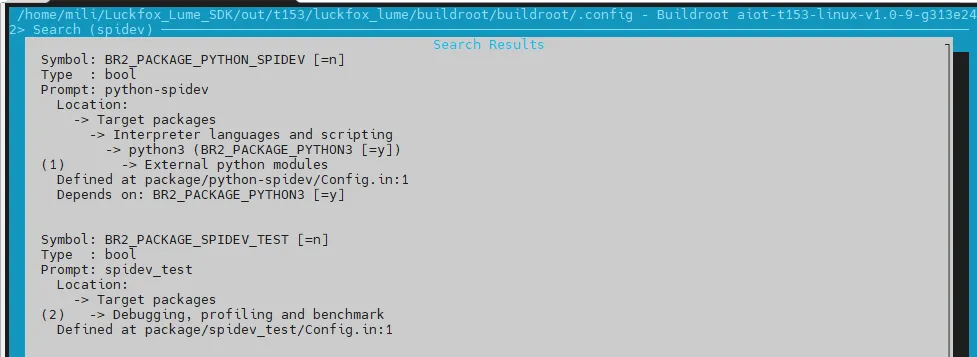
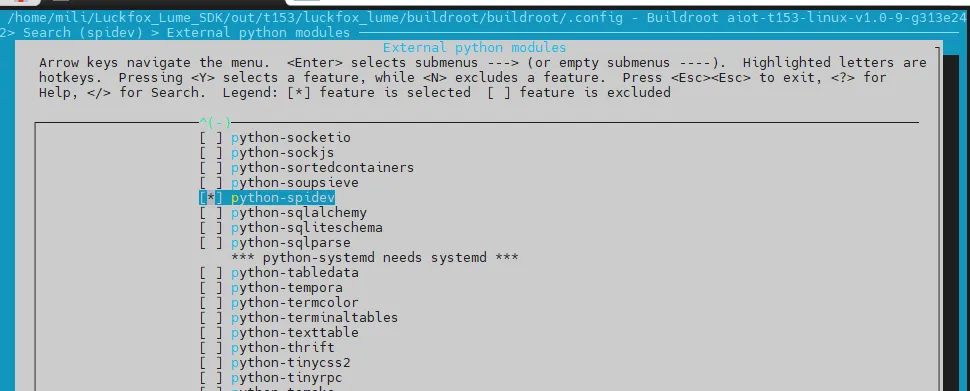
-
在搜索结果中找到并勾选"spidev",最后保存并退出。
-
编译执行:
sudo ./build.shsudo ./build.sh pack
2.4 查看设备
root@luckfox:~# ls /dev/spidev*
/dev/spidev1.0
2.5 SPI 回环测试
使用内核自带的测试工具;连接方式:杜邦线短接 第19脚 MOSI 与第21脚 MISO:
cd <Luckfox_Lume_SDK>/
export PATH="$PWD/out/toolchain/gcc-linaro-11.3.1-2022.06-x86_64_arm-linux-gnueabihf/bin:$PATH"
arm-linux-gnueabihf-gcc \
    kernel/linux-5.10-origin/tools/spi/spidev_test.c \
    -o spidev_test
将程序复制到开发板,确认 MOSI 与 MISO 已短接后,运行程序:
chmod +x spidev_test
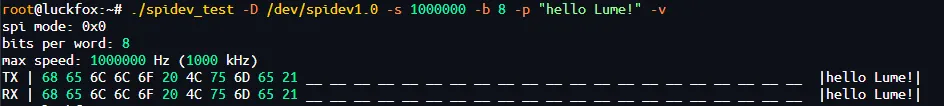
./spidev_test -D /dev/spidev1.0 -s 1000000 -b 8 -p "hello Lume!" -v
执行结果:
3.SPI 测试(Python 程序)
-
示例程序:
#!/usr/bin/env python3import sysimport spidevdef main():tx_buffer = list(b"hello Lume!")spi = spidev.SpiDev()try:spi.open(1, 0)spi.max_speed_hz = 1_000_000spi.mode = 0spi.bits_per_word = 8rx_buffer = spi.xfer2(tx_buffer)print("tx_buffer:", bytes(tx_buffer).decode("ascii"))print("rx_buffer:", bytes(rx_buffer).decode("ascii", errors="replace"))if rx_buffer != tx_buffer:print("Loopback FAIL")return 1print("Loopback PASS")return 0except OSError as error:print(f"SPI error: {error}", file=sys.stderr)return 1finally:spi.close()if __name__ == "__main__":sys.exit(main()) -
打开SPI设备:
spi.open(1, 0)spi.max_speed_hz = 1_000_000spi.mode = 0spi.bits_per_word = 8rx_buffer = spi.xfer2(tx_buffer)设置1MHz、Mode 0、8位数据,并执行一次全双工传输。
xfer2()返回接收数据。 -
执行程序:
python3 SPI.py执行结果:

4. SPI 回环测试(C程序)
-
完整代码:
#include <fcntl.h>#include <linux/spi/spidev.h>#include <stdint.h>#include <stdio.h>#include <stdlib.h>#include <string.h>#include <sys/ioctl.h>#include <unistd.h>int main(void){const char *device = "/dev/spidev1.0";uint8_t tx_buffer[] = "hello Lume!";uint8_t rx_buffer[sizeof(tx_buffer)] = {0};const size_t length = sizeof(tx_buffer) - 1;uint8_t mode = SPI_MODE_0;uint8_t bits = 8;uint32_t speed = 1000000;int spi_file = open(device, O_RDWR);if (spi_file < 0) {perror("Failed to open SPI device");return EXIT_FAILURE;}if (ioctl(spi_file, SPI_IOC_WR_MODE, &mode) < 0 ||ioctl(spi_file, SPI_IOC_WR_BITS_PER_WORD, &bits) < 0 ||ioctl(spi_file, SPI_IOC_WR_MAX_SPEED_HZ, &speed) < 0) {perror("Failed to configure SPI device");close(spi_file);return EXIT_FAILURE;}struct spi_ioc_transfer transfer = {.tx_buf = (uintptr_t)tx_buffer,.rx_buf = (uintptr_t)rx_buffer,.len = (uint32_t)length,.speed_hz = speed,.bits_per_word = bits,};int result = ioctl(spi_file, SPI_IOC_MESSAGE(1), &transfer);if (result < 0) {perror("Failed to perform SPI transfer");close(spi_file);return EXIT_FAILURE;}if (result != (int)length) {fprintf(stderr, "Incomplete SPI transfer: %d bytes\n", result);close(spi_file);return EXIT_FAILURE;}printf("tx_buffer: %s\n", (const char *)tx_buffer);printf("rx_buffer: %s\n", (const char *)rx_buffer);int matched = memcmp(tx_buffer, rx_buffer, length) == 0;puts(matched ? "Loopback PASS" : "Loopback FAIL");close(spi_file);return matched ? EXIT_SUCCESS : EXIT_FAILURE;} -
打开 SPI 设备:
int spi_file = open(device, O_RDWR);以读写方式打开
/dev/spidev1.0。打开失败时输出错误并退出。 -
配置 SPI:
ioctl(spi_file, SPI_IOC_WR_MODE, &mode);ioctl(spi_file, SPI_IOC_WR_BITS_PER_WORD, &bits);ioctl(spi_file, SPI_IOC_WR_MAX_SPEED_HZ, &speed);设置 Mode 0、8位数据和1MHz时钟。完整程序检查每次配置的返回值,配置失败时不继续传输。
-
发送和接收数据:
int result = ioctl(spi_file, SPI_IOC_MESSAGE(1), &transfer);int matched = memcmp(tx_buffer, rx_buffer, length) == 0; -
交叉编译:
export PATH="<Luckfox_Lume_SDK>/out/toolchain/gcc-linaro-11.3.1-2022.06-x86_64_arm-linux-gnueabihf/bin:$PATH"arm-linux-gnueabihf-gcc -Wall -Wextra -O2 SPI.c -o SPI -
运行程序:
chmod +x SPI./SPI执行结果:
