Lyra PLC EtherCAT 使用教程
本教程面向首次使用 Lyra PLC 连接 EtherCAT 运动控制设备的用户。
本文档验证环境:Rockchip RK3506B,Linux 6.1.99; 配套主站协议栈:IgH EtherCAT Master 1.6.10; 测试从站:iRDT Driver。
1. Lyra PLC EtherCAT 主站软件组成
Lyra PLC 基于 IgH EtherCAT Master 完成 EtherCAT 主站通信功能。
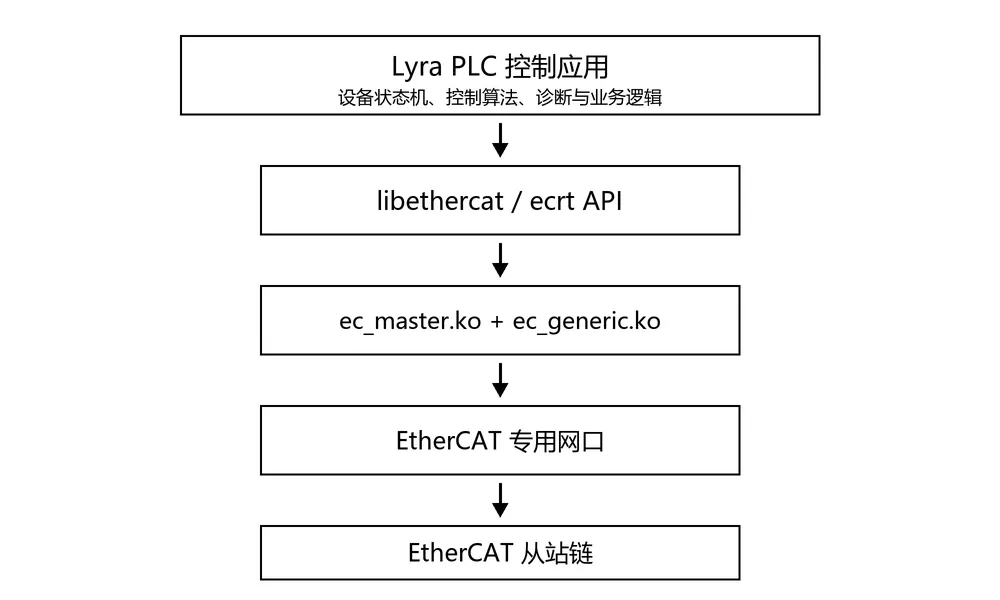
图1-1 Lyra PLC 的 IgH EtherCAT 主站架构
上层控制程序调用ecrt应用接口完成从站注册、PDO 映射配置,并创建Domain作为周期过程映像缓冲区。IgH 主站内核模块负责 EtherCAT 报文收发;控制程序在固定实时周期内读取输入反馈、执行业务逻辑、写入输出指令并下发下一周期报文。
2. Lyra PLC 使用前准备
2.1 项目软件包适用环境
| 配置项 | 配置值 |
|---|---|
| 主站设备 | Lyra PLC |
| CPU 架构 | armv7l,32位 ARM |
| Linux 内核 | 6.1.99,SMP PREEMPT |
| EtherCAT 主站 | IgH EtherCAT Master 1.6.10 |
| 用户空间 ABI | ARM EABI5 hard-float |
| 默认 EtherCAT 接口 | eth1 |
部署业务程序前,请在 Lyra‑PLC 终端校验平台环境:
uname -r
uname -m
ethercat version
ip -br link
执行显示:
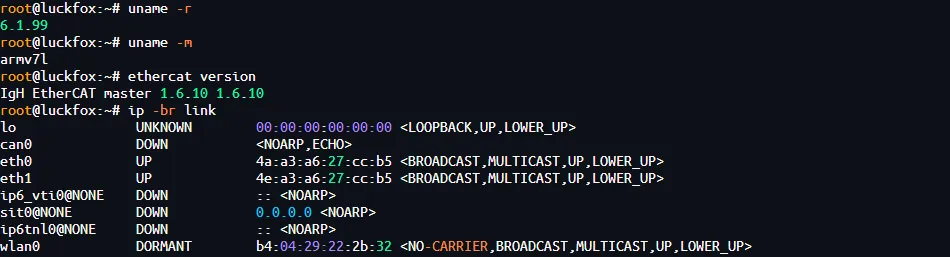
校验要求:内核版本、CPU 架构、IgH 主站版本必须和软件包匹配,且 EtherCAT 专用网口存在。内核模块与系统环境强绑定,跨平台编译产物不可直接安装运行。
2.2 硬件与设备资料
| 设备 | 当前项目使用的型号 | 用途与注意事项 |
|---|---|---|
| EtherCAT 主站 | Lyra PLC | 运行 IgH EtherCAT Master 与上层控制应用 |
| EtherCAT 从站 | iRDT Driver,在线设备名 iRDT_CIA402 | 由 LAN9252 ESC 从站控制器 + STM32G474 电机控制 MCU 构成 |
| 电机 | 三相无刷直流电机 | U/V/W 三相接入 iRDT 驱动器;首次上电务必空载调试;核对电机铭牌额定电压、电流、功率、转速、极对数参数 |
当前示例程序依靠从站身份码进行匹配校验:Vendor ID 0x00000009、Product Code 0x26483052、Revision 0x00010211。更新驱动器固件或更换硬件型号后,必须重新核对该组标识。
完整数据流路径:
- 控制下行路径:Lyra PLC → EtherCAT 总线 → LAN9252 → SPI → STM32G474 → 三相 PWM 输出 → 三相无刷直流电机
- 反馈上行路径:MT6701 编码器 → STM32G474 → SPI → LAN9252 → EtherCAT 总线 → Lyra PLC
3. Lyra PLC 主站启动与从站确认
3.1 硬件接线与从站上电

图3-1 Lyra PLC 与 iRDT Driver 接线
确认供电电压、极性、电机接线无误,依次给 iRDT 驱动器、Lyra‑PLC 上电。
链路检测命令:
cat /sys/class/net/eth1/carrier
cat /sys/class/net/eth1/speed
执行显示:

链路返回正常,100Mbps是EtherCAT标准通信速率。
3.2 上传控制程序
通过 SSH 将演示程序上传至 PLC:
ssh root@<PLC管理口IP> "mkdir -p /root/ethercat-app"
scp ethercat_csv_test root@<PLC管理口IP>:/root/ethercat-app/
上传完成后,赋予可执行权限并校验动态依赖库:
chmod +x /root/ethercat-app/ethercat_csv_test
ldd /root/ethercat-app/ethercat_csv_test
执行显示:

3.3 检查主站软件
在Lyra‑PLC 上执行下述命令校验IgH EtherCAT 主站组件:
which ethercat
ethercat version
执行显示:

3.4 启动 EtherCAT 主站
使用产品配套脚本ec.sh启动主站;本项目 EtherCAT 默认绑定网口eth1:
EC_IF=eth1 . ec.sh start
. ec.sh status
执行显示:
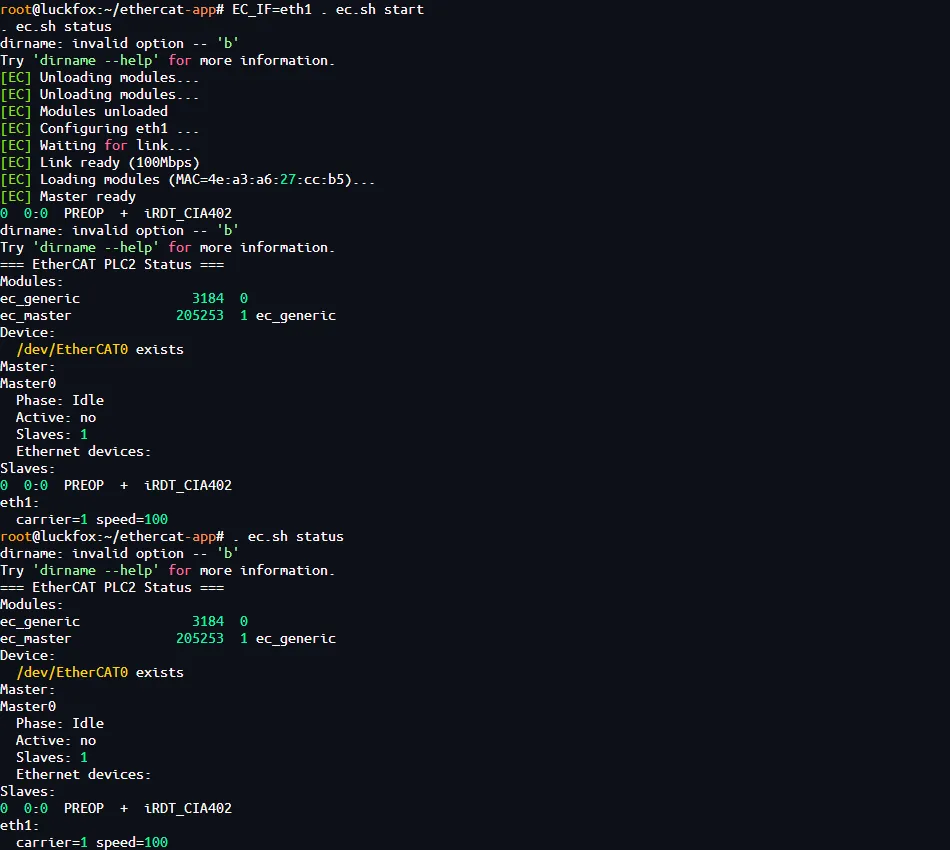
说明:扫描后从站状态为
PREOP仅表示主站成功发现从站;启动周期控制程序后方可将从站切换至OP运行状态。 主站启动成功判定条件:
- EtherCAT 专用网口链路为 UP;
- 字符设备文件
/dev/EtherCAT0创建成功; - 总线扫描从站数量与实际硬件一致;
- 从站名称为
iRDT_CIA402,状态标识无错误标记E。
主站启动成功后,禁止重复手动加载同一批内核模块。
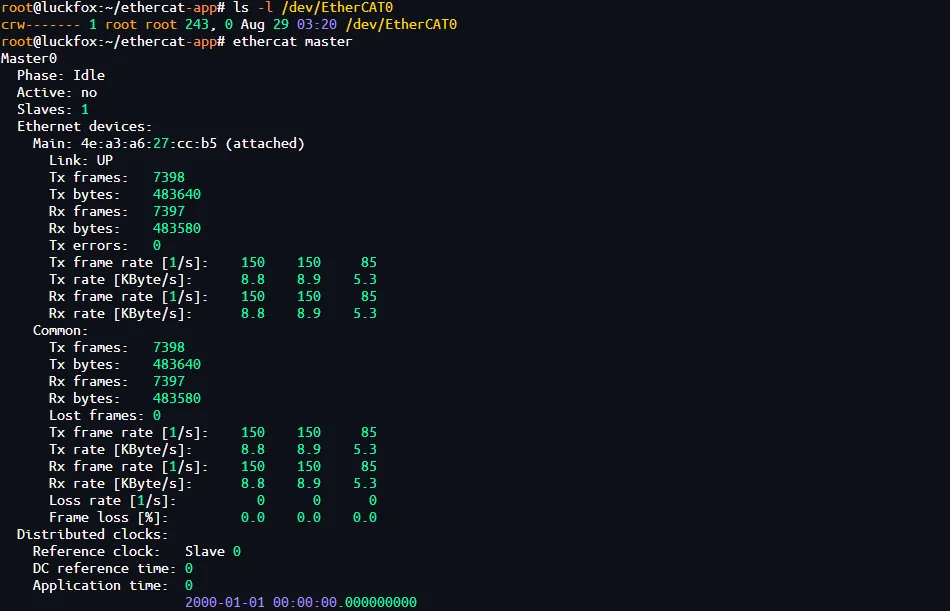
3.5 主站与从站状态检查
ls -l /dev/EtherCAT0
ethercat master
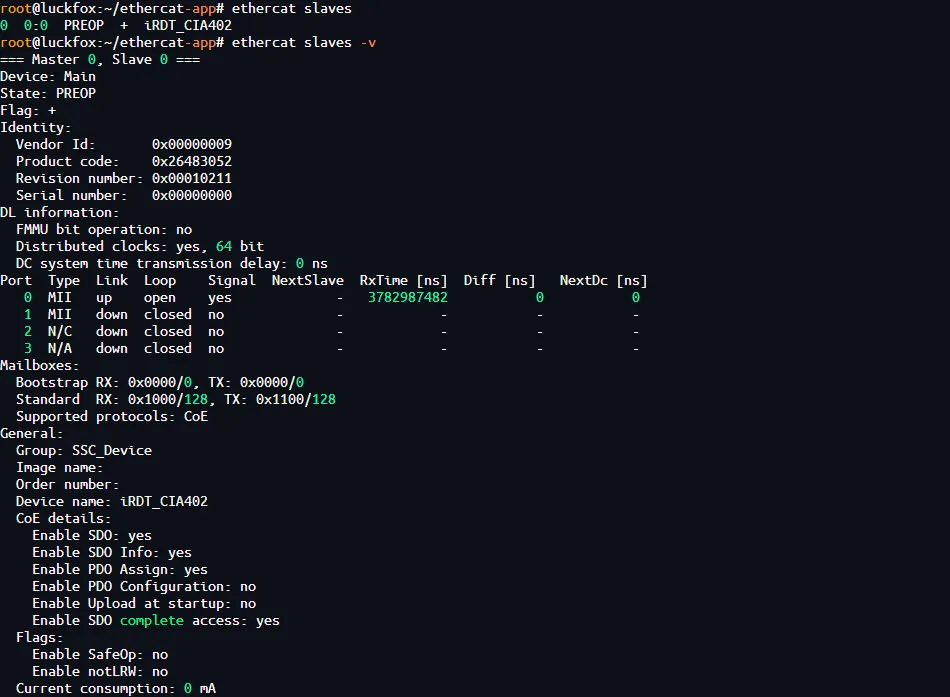
ethercat slaves
ethercat slaves -v
核查重点:主站绑定网口、链路 Link 状态、在线从站总数;校验从站 Vendor‑ID、Product‑Code、Revision 版本号、设备名称、端口状态。
执行显示:
3.6 从站 PDO 映射确认
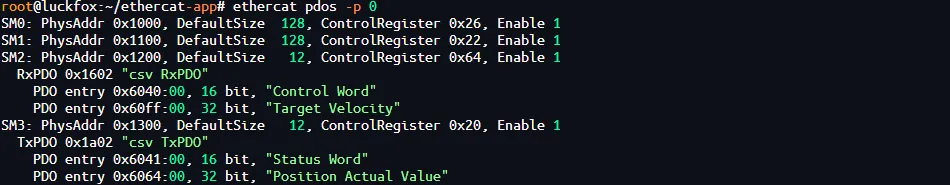
进入PREOP状态后读取从站实际 PDO 配置:
ethercat pdos -p 0
当前 iRDT 驱动器固件采用固定 PDO 映射:
RxPDO 0x1602:
  0x6040:00 / 16 bit  Control Word
  0x60FF:00 / 32 bit  Target Velocity

TxPDO 0x1A02:
  0x6041:00 / 16 bit  Status Word
  0x6064:00 / 32 bit  Position Actual Value
3.7 SDO 参数读取
从站处于PREOP阶段,可通过 SDO 通道执行只读诊断:
ethercat upload -p 0 -t uint16 0x6041 0
ethercat upload -p 0 -t int8   0x6061 0
ethercat upload -p 0 -t uint16 0x603F 0
执行显示:
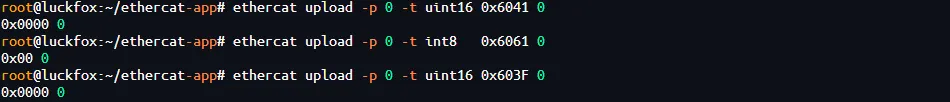
返回值全部为 0 含义:
- Status Word = 0x0000 → 驱动器尚未进入使能流程,处于上电初始状态
- Mode Display = 0 → 运动控制模式未配置
- Error Code = 0x0000 → 驱动器无故障报警
4. 电机控制与通信验证
4.1 零输出通信测试
确认电机空载、外部急停回路有效,启动演示程序开启周期通信:
/root/ethercat-app/ethercat_csv_test
执行显示:
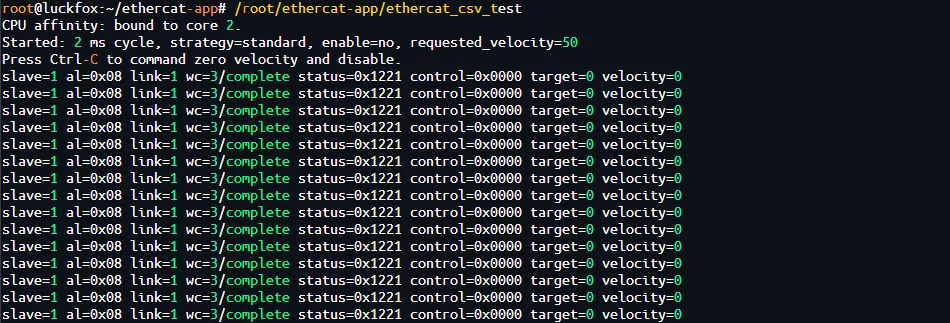
该程序开启周期通信链路,不会下发电机使能指令。新开终端窗口监控总线状态:
ethercat slaves
ethercat domains -d 0 -v
执行显示:
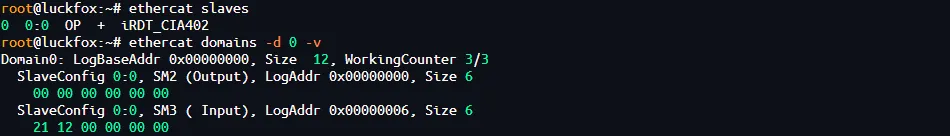
日志解读示例:
Domain0: Size 12, WorkingCounter 3/3  ← 周期通信链路正常

Output(主站→从站): 00 00 00 00 00 00
0x6040 Control Word  = 0x0000  ← 电机未使能
0x60FF Target Velocity = 0    ← 目标速度原始值为 0

Input(从站→主站): 21 12 00 00 00 00
0x6041 Status Word    = 0x1221  ← 使用 0x006F 掩码后为 0x0021,驱动器处于 Ready to switch on 状态
0x6064 Position Actual Value = 0     ← 当前收到的位置反馈原始值为 0
4.2 电机低速试转
零输出通信测试验证无误后,按下Ctrl‑C终止程序,执行带使能控制命令:
/root/ethercat-app/ethercat_csv_test --enable --velocity 50 --strategy standard
示例程序通信周期固定为 2 ms;程序先发送一段零输出报文,再依据 CiA‑402 状态字逐级切换驱动器运行状态。
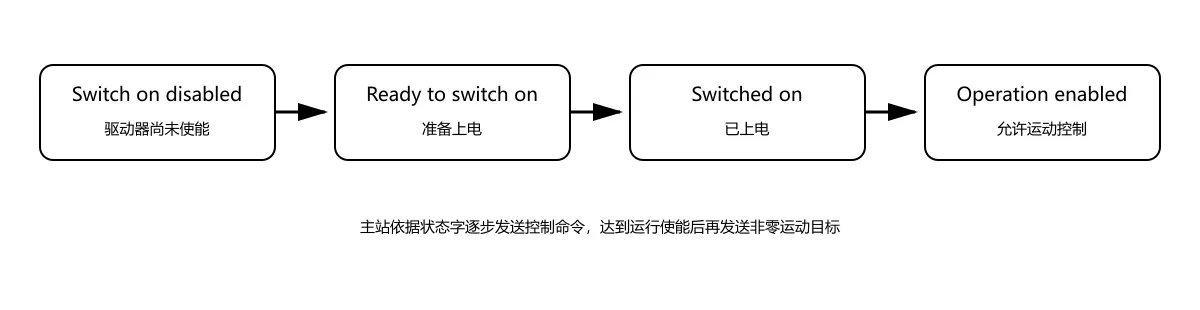
图4-1 CiA 402 驱动器使能过程
驱动器进入Operation enabled运行状态后,程序下发非零速度目标值。
执行显示:
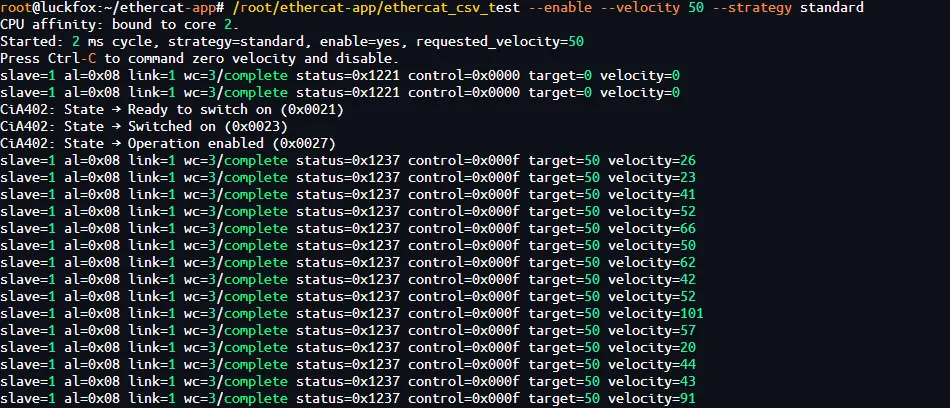
调试核查项:
- 电机旋转方向和预期一致;
- 驱动器状态字进入运行使能状态,无 Fault 故障标志;
- 下发目标速度由 0 变为 50;
- TxPDO 反馈数据随电机运动实时刷新;
- Domain 工作计数器 WKC 保持完整匹配。
速度单位提示:数值50并不默认等于 50 rpm;当前演示数值适配 iRDT 驱动器固件约定;更换其他品牌伺服驱动器,必须查阅设备手册完成速度单位换算。
4.3 安全停止
按下Ctrl‑C终止控制程序,应用程序应优先下发零速度指令、撤销电机使能,随后释放 EtherCAT 主站资源。
电机完全停止后方可关闭主站服务:
EC_IF=eth1 . ec.sh stop
禁止在电机高速运行阶段直接拔掉 EtherCAT 网线作为停机手段。普通 EtherCAT 通信程序无法替代独立急停回路、安全继电器、驱动器内置安全功能;设备安全停机方案需单独设计。
4.4 控制应用周期处理流程
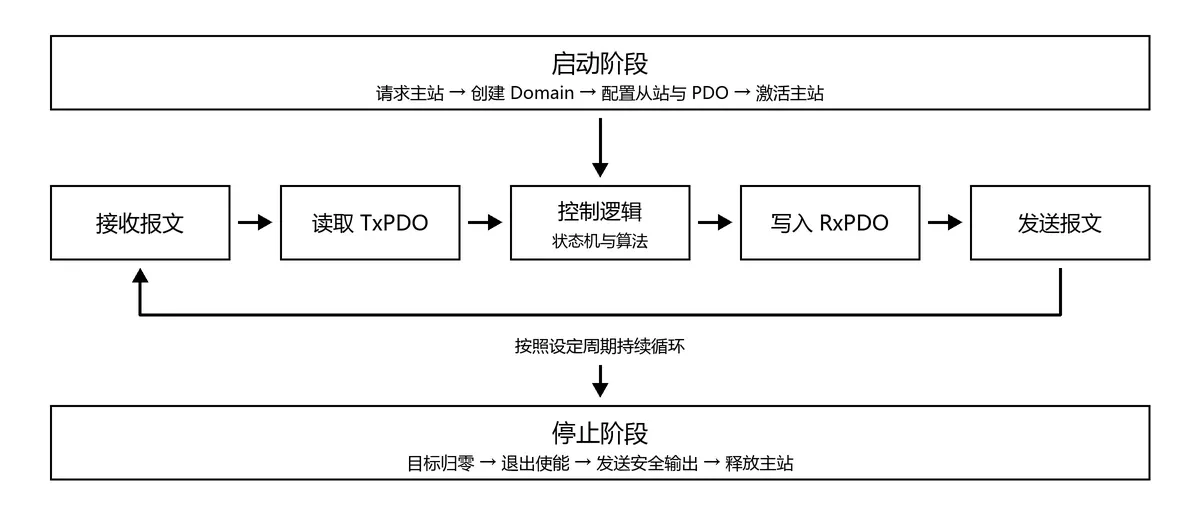
图4-2 EtherCAT 控制应用处理流程
5. 常用命令
5.1 主站管理脚本
| 命令 | 使用时机 |
|---|---|
EC_IF=eth1 . ec.sh start | 指定 EtherCAT 网口,启动 IgH 主站 |
EC_IF=eth1 . ec.sh status | 查询链路状态、主站设备、在线从站概况 |
EC_IF=eth1 . ec.sh stop | 电机安全停机后关闭 EtherCAT 主站 |
5.2 IgH 诊断命令
| 命令 | 用途 |
|---|---|
ethercat master | 查询主站实例、绑定网口、链路状态与收发统计信息 |
ethercat slaves | 查看从站位置编号、通信状态、错误标记 |
ethercat slaves -v | 读取从站身份、端口配置、邮箱与 DC 分布式时钟能力 |
ethercat pdos -p 0 | 获取 0 号从站当前生效的 PDO 映射 |
ethercat domains -d 0 -v | 查看激活 Domain 域、WKC 工作计数器、原始过程数据 |
ethercat upload -p 0 -t uint16 0x6041 0 | 读取 0 号从站 CiA‑402 状态字 |
ethercat xml -p 0 | 基于在线扫描信息生成从站 ESI 描述 XML 文件 |
ethercat cstruct -p 0 | 导出 PDO 映射对应的 C 语言结构体参考代码 |
提示:
ethercat sii_read输出原始二进制数据,不可直接打印到终端,需重定向保存至文件:
ethercat sii_read -p 0 > /tmp/slave0_sii.bin
6. 故障排查
6.1 ec.sh start 报链路超时
ip -br link
cat /sys/class/net/eth1/carrier
cat /sys/class/net/eth1/speed
排查顺序:从站供电、IN 端口接线方向、网线品质、EtherCAT 网口选择。carrier=0链路断开时优先修复物理层,不要修改 PDO 配置。
6.2 /dev/EtherCAT0 字符设备不存在
lsmod | grep '^ec_'
dmesg | grep -i ethercat | tail -50
modinfo /lib/modules/$(uname -r)/extra/ec_master.ko | grep vermagic
根因:内核模块未加载、加载顺序错误、内核版本不匹配、字符设备创建失败。
6.3 主站启动成功,扫描不到从站
ethercat master
cat /sys/class/net/eth1/address
ethercat slaves
校验主站绑定 MAC 地址是否与 EtherCAT 专用网口一致;检查从站 IN/OUT 接线、供电状态。
6.4 从站状态停留在 INIT / PREOP / SAFEOP
ethercat slaves -v
ethercat pdos -p 0
dmesg | grep -i ethercat | tail -80
- INIT:排查邮箱初始化、SII 信息读取失败、底层链路故障
- PREOP:确认控制应用已启动、从站身份匹配、PDO 映射配置被从站接受
- SAFEOP:核查 PDO 配置、同步管理器、WKC、输出看门狗超时
- 状态后附带
E错误标记:读取 AL 状态码、内核日志定位故障;禁止反复执行ethercat state -p 0 OP强制跳转状态
注意:手动下发
ethercat state -p 0 OP命令仅用于故障诊断;不可替代应用程序完成 Domain、PDO、周期报文配置。
6.5 报错:PDO 已映射或映射不支持修改
故障一般由从站采用固定 PDO 映射、应用注册的 PDO 列表和从站实际映射不一致造成。
ethercat pdos -p 0
ethercat cstruct -p 0
解决方案:控制程序注册的对象索引、子索引、数据位宽必须与从站在线 PDO 配置完全匹配。
6.6 WKC 工作计数器不完整
ethercat domains -d 0 -v
ethercat slaves
排查方向:从站掉线、从站数量变更、Domain 过程数据长度不匹配、网线间歇性断开、应用周期发送逻辑异常、从站输出看门狗触发。
6.7 持续出现 TIMED OUT、UNMATCHED报错
应用启动 / 释放主站瞬间少量警告属于正常现象;高频持续报错为异常。排查清单:
- 末端从站 OUT 端口误回接主站网口;
- 同一总线同时运行 2 个 IgH 主站实例或 2 份周期控制程序;
- 周期运行过程中频繁执行 SDO 读写、状态修改等 CLI 命令;
- 实时周期线程长时间阻塞;
- 网卡、网线、从站供电不稳定。
故障定位方法:停止控制应用,保持主站后台空闲扫描。若报错消失,则问题出在上层应用周期调度;报错依旧则排查物理链路与总线拓扑。
6.8 EtherCAT 链路 OP 状态正常,但电机不运转
排查顺序,请勿直接增大速度目标值:
- EtherCAT 从站通信状态是否为
OP; - Domain WKC 计数器是否完整;
- 对象
0x603F故障码是否为 0; - 控制模式对象
0x6061配置正确; - CiA‑402 状态字
0x6041进入Operation enabled; - Domain 输出缓冲区中控制字、目标速度值已经刷新;
- 驱动器本地按键、串口控制台是否抢占 EtherCAT 控制权;
- 电机、编码器供电、固件运动控制模式匹配。
重要提示:从站进入 OP 仅代表 EtherCAT 周期数据链路就绪;不等于 CiA‑402 驱动器已经完成电机使能。
6.9 电机旋转,反馈值恒为零或解析异常
ethercat pdos -p 0
ethercat domains -d 0 -v
ethercat upload -p 0 -t int32 0x6064 0
核查项:TxPDO 映射对象索引(0x6064实际位置 /0x606C实际速度);上层应用 PDO 偏移地址、数据位宽、有符号解析、字节序是否正确;从站固件是否实时刷新反馈对象;编码器硬件与驱动器内环是否正常工作。
故障定位:Domain 原始字节数据变化、应用显示反馈为 0 → 主站上层应用解析逻辑出错;原始反馈字节始终为 0、驱动器本地控制电机运转正常 → 故障点位于从站固件反馈数据更新逻辑。