EtherCAT PLC 简介
内容涵盖 EtherCAT 技术基础、核心概念
1. EtherCAT 技术概述
EtherCAT(全称为 Ethernet for Control Automation Technology)是面向工业自动化实时控制的工业以太网。它主要用于实现 PLC、运动控制器与现场设备之间高速、稳定、周期性的控制数据交互。
EtherCAT 可以使用通用以太网线缆与硬件接口,但其通信工作机制与普通办公以太网有着本质区别。办公网络以传输网页、文件、视频等非实时数据为主,通信时延允许在一定范围内波动;工业控制场景则更看重数据能否按照预设周期准时送达,以及多台设备之间能否实现协同动作。因此 EtherCAT 一般使用独立的以太网网口与专用网络链路,由单一主站统一调度全网通信。
1.1 EtherCAT 系统组成
一套完整可用的 EtherCAT 系统由主站、从站、网络连接、设备描述资料和上层控制应用共同构成。各组件协同完成通信控制;任一环节配置异常,都有可能出现从站扫描失败、无法进入运行状态、控制指令无法执行等问题。
| 系统组件 | 功能说明 | 核查要点 |
|---|---|---|
| EtherCAT 主站 | 扫描总线网络、配置从站参数,周期性收发过程数据 | 主站协议栈软件部署状态、通信网口选择、实时控制周期配置 |
| EtherCAT 从站 | 接收下发的控制指令,并上传设备运行反馈数据 | 设备是否原生支持 EtherCAT、供电状态、IN/OUT 端口接线方向 |
| EtherCAT 网络 | 根据选定拓扑完成主站‑从站之间物理链路搭建 | 端口接线方向、链路连通状态、总线上从站排列顺序 |
| 设备描述资料 | 为主站提供从站身份标识、数据映射与功能能力说明 | ESI 配置文件、设备产品代码、固件版本、PDO 映射配置是否匹配 |
| PLC 控制应用 | 根据从站反馈信息,生成下一周期运动或 IO 控制目标 | 从站状态机处理逻辑、目标值下发、异常报警、安全停止逻辑 |
EtherCAT 主站载体可为传统 PLC、工业 PC、运动控制器、嵌入式 Linux 控制器。主站掌握整条总线的通信时序;一条 EtherCAT 网络内,仅允许一台主站发起周期通信。
从站设备包含伺服驱动器、远程 I/O 模块、编码器、传感器、阀岛以及其余自动化终端设备。从站接收主站下发的输出数据,同时将自身状态、采集数据反馈上传至主站。
1.2 EtherCAT 通信方式
EtherCAT 网络的周期通信始终由主站主动发起。在单个通信周期内:主站打包下发所有从站的输出数据;报文途经各个从站时,从站读取属于自身的控制指令,并将设备反馈数据写入报文;主站回收返回报文后执行控制运算,准备下一个周期的数据。
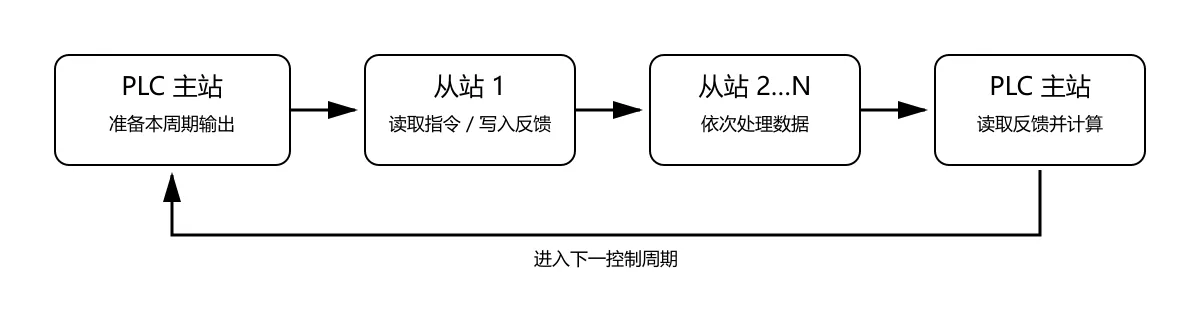
图1-1 EtherCAT 周期通信流程
EtherCAT 从站控制器(ESC)可在报文经过端口时实时识别对应的数据区域,就地读取输出指令、写入输入反馈。当末端从站检测到 OUT 端口无后续设备,将借助以太网全双工链路,把报文沿原路传回主站。 因此线形拓扑虽然物理上无需额外回接线缆,通信数据流仍然构成一条由主站出发、最终返回主站的逻辑闭环。
这种报文过境即时处理的运行机制,消除了逐站存储‑转发带来的不确定时延。网段内仅主站负责主动发送周期报文,从站只承担报文处理、转发与回传工作。
EtherCAT 周期通信循环往复。例如控制周期设置为 2 ms,主站应用程序应当尽量保证每间隔 2ms 完成一次数据接收、逻辑运算与报文下发。通信周期越短,设备控制刷新速度越快;但同时对 CPU 实时调度能力、上层应用、从站设备处理性能的要求也随之提升。
1.3 标准帧结构
EtherCAT 报文基于标准以太网帧进行封装,帧内EtherType字段固定为0x88A4,用于标识该以太网载荷为 EtherCAT 协议数据。单条 EtherCAT 帧内部可承载一条或多条独立数据报,主站能够在一次报文发送过程中完成多个从站的数据读写。
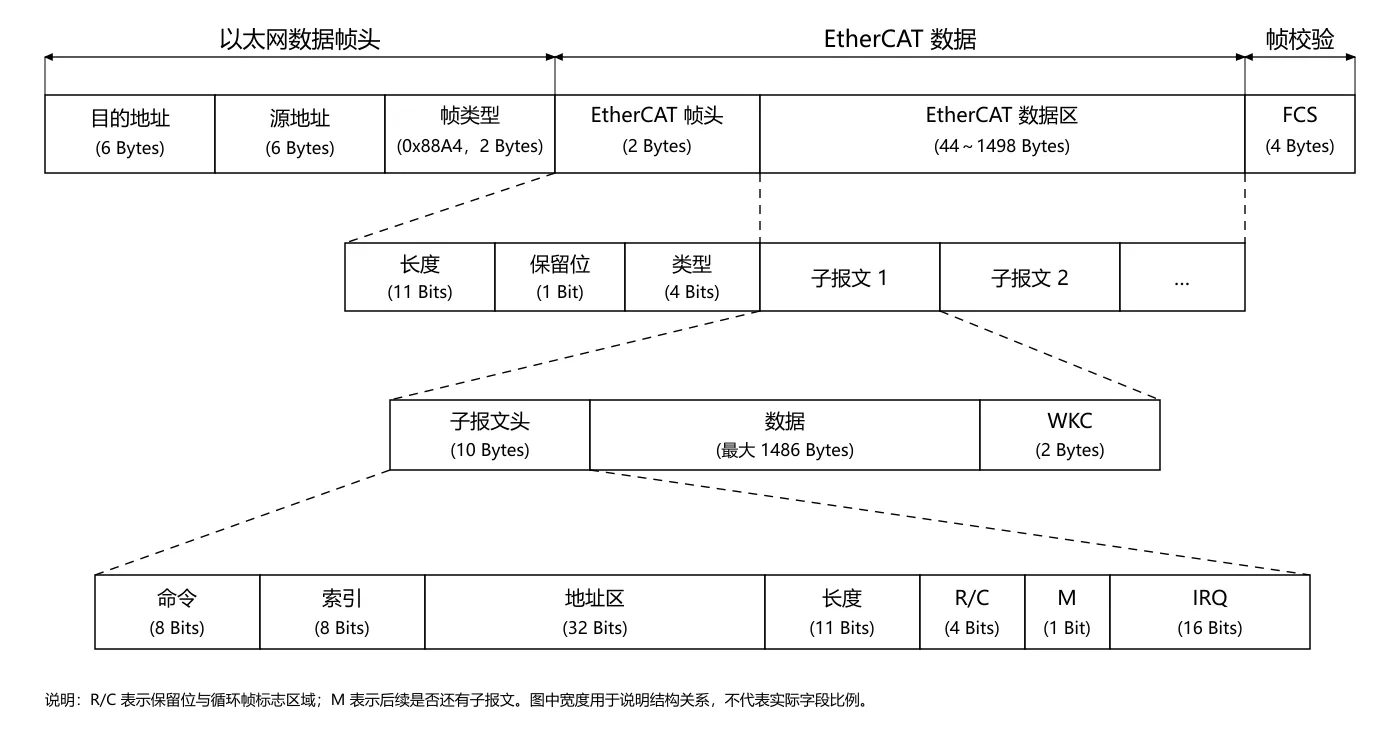
图1-2 EtherCAT 标准帧结构
EtherCAT 标准帧分层结构可划分为以下部分:
| 组成部分 | 主要作用 |
|---|---|
| 以太网帧头 | 存放目标 MAC 地址、源 MAC 地址,标识上层承载协议 |
| EtherType | 0x88A4 标记当前帧为 EtherCAT 报文 |
| EtherCAT 帧头 | 记录 EtherCAT 数据载荷区域的基础属性信息 |
| EtherCAT 数据报 | 包含寻址指令、读写命令、过程数据、操作结果;单帧支持多数据报 |
| FCS 校验域 | 以太网链路层校验字段,检测报文传输过程中是否发生错误 |
每一条 EtherCAT 数据报包含通信命令、索引、地址、数据长度、过程数据以及 WKC(工作计数器)等字段。地址与读写命令告知从站需要操作的数据区域;过程数据可承载 PDO、IO 信号等实时内容;WKC 计数器用于校验预期的数据读写操作是否已经成功执行。
1.4 通信协议模型
EtherCAT 通信链路可按照功能职责划分为概念分层:上层业务逻辑确定设备待执行的运动或 IO 动作;中间层负责周期过程数据 (PDO)、非周期邮箱参数服务 (SDO) 的数据编排;底层完成 EtherCAT 报文帧的封装与解析,最终由以太网物理接口完成数据收发。
该分层属于便于功能解耦、问题定位的参考模型,不构成协议开发的强制性分层实现要求。
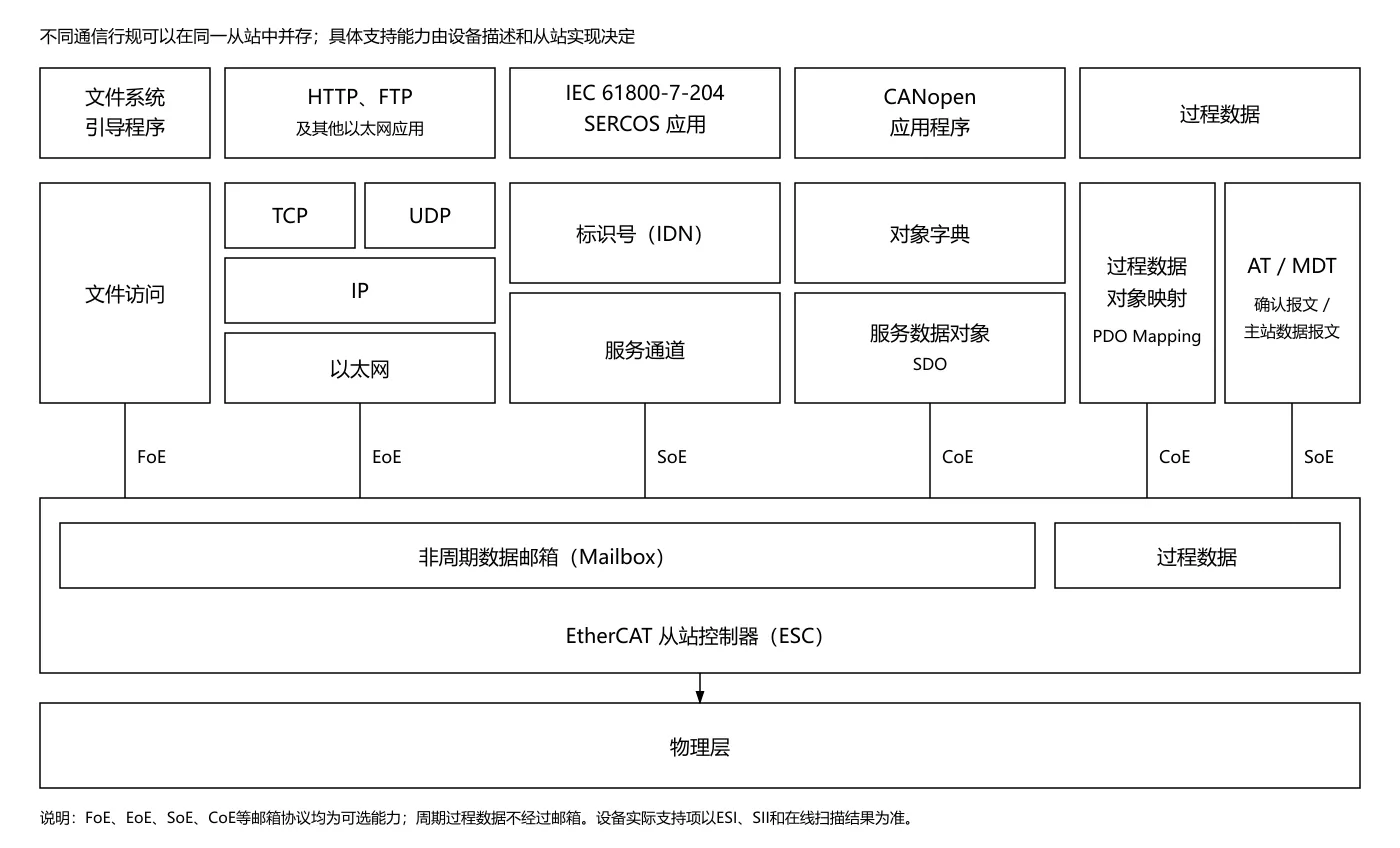
图1-3 EtherCAT 通信协议模型
| 层次 | 释义 | 典型内容 |
|---|---|---|
| PLC 应用与设备功能 | 确定当前周期的控制目标,处理从站反馈信息 | PLC 逻辑、运动控制、I/O、报警和安全策略 |
| 设备模型与应用规范 | 定义统一的设备参数、运行状态与控制接口 | 对象字典、设备配置、CiA 402 等设备规范 |
| 周期过程数据通道 | 按照控制周期循环交换实时输入、输出数据 | PDO、控制字、目标值、状态字、实际值 |
| 邮箱服务通道 | 在配置、启动或诊断时传输非周期数据 | CoE/SDO、FoE、EoE、SoE 等可选服务 |
| EtherCAT 通信与数据链路 | 完成报文封装、解析,管理从站通信状态 | 从站寻址、状态机、WKC 工作计数器、同步管理、分布式时钟 |
| 标准以太网与物理连接 | 实现 EtherCAT 报文在各从站间的硬件传输 | 以太网帧、PHY 芯片、通信线缆、EtherCAT IN/OUT 端口 |
周期过程数据通道与邮箱服务通道有着明确的分工:PDO 适用于设备运行期间周期性刷新控制指令与反馈数据;邮箱服务主要用于参数配置、故障诊断、文件下载等非实时、非周期场景。
并非所有 EtherCAT 从站都支持上表列出的全部邮箱协议,从站实际支持能力请以 ESI 文件、对象字典及设备手册为准。
1.5 网络拓扑与接口方向
EtherCAT 拓扑描述了主站、从站以及分支设备之间的物理连接关系。在选择拓扑方案时,需重点考量设备安装位置、线缆布线走向、从站数量、后期维护方式以及线缆冗余需求等因素。
线形拓扑是 EtherCAT 最常用的连接方式:主站通过专用以太网口接入第一个从站的IN 端口,该从站的OUT 端口再连接下一级从站的 IN 端口,以此逐级串联。
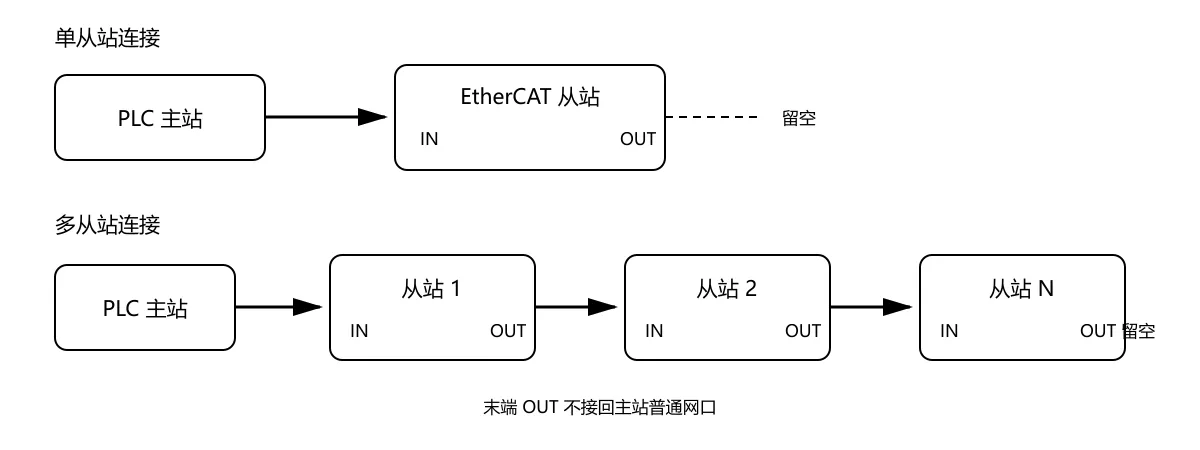
图1-4 EtherCAT 线形拓扑
单从站调试场景下,从站的 OUT 端口一般悬空即可;多从站系统中,前一级从站 OUT 端口连接后一级从站 IN 端口。标准线形拓扑无需将链路末端从站的 OUT 端口接回主站的第二个以太网口。
除线形拓扑以外,依托从站端口硬件能力与主站功能,EtherCAT 还可搭建树形、分支、星形以及线缆冗余拓扑。
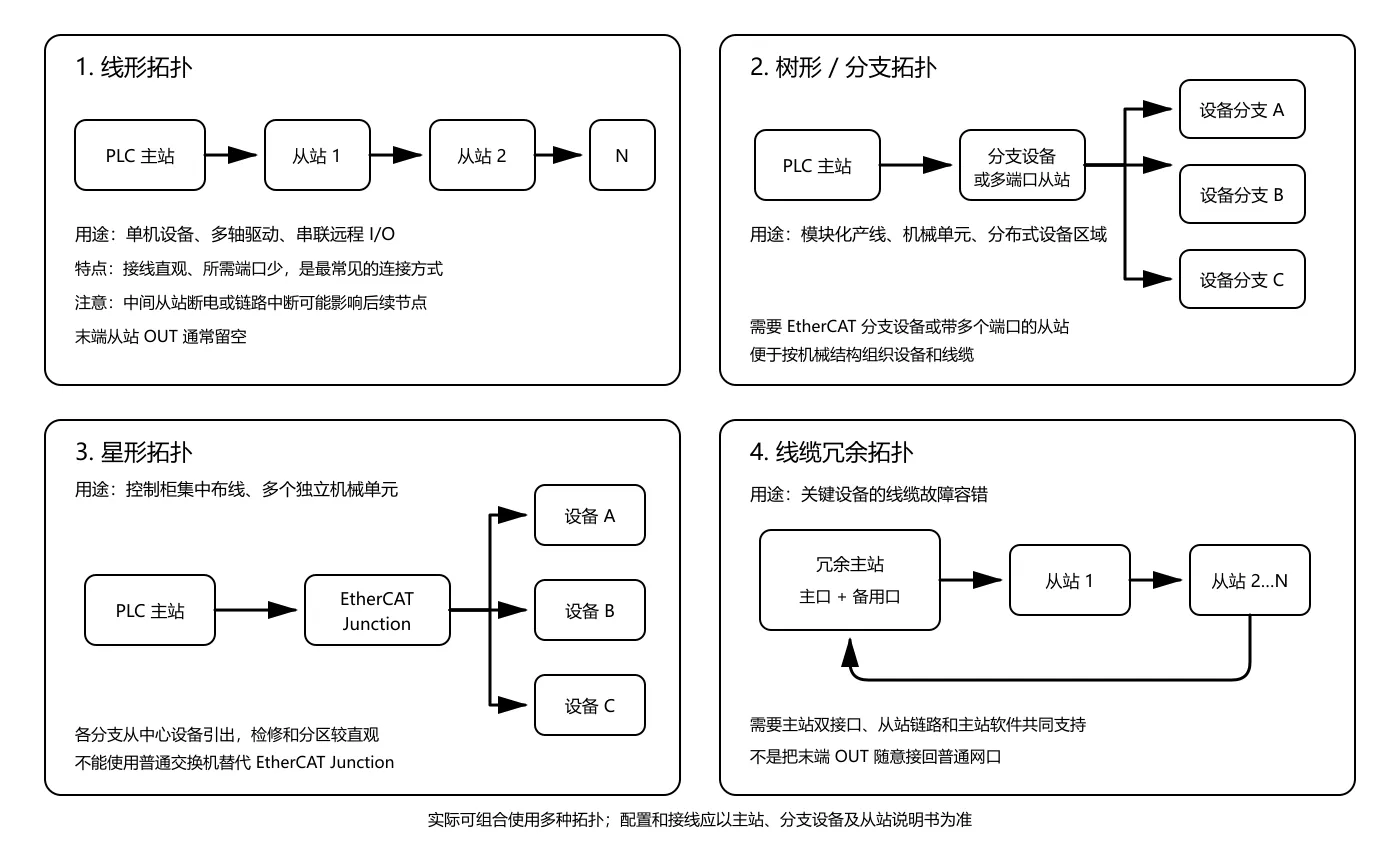
图1-5 EtherCAT 常见网络拓扑及用途
各类常见拓扑的连接特性、应用场景及使用约束如下:
| 拓扑 | 连接特点 | 典型用途 | 使用条件与注意事项 |
|---|---|---|---|
| 线形拓扑 | 主站与从站逐级串联 | 单机成套设备、多轴运动驱动、串联式远程 I/O | 布线简单;中间链路故障会造成其后所有从站通信中断 |
| 树形或分支拓扑 | 主干链路通过分支设备分出多条支路,对接多个设备区域 | 模块化生产线、多机械单元、分布式远程 I/O 站点 | 需要使用 EtherCAT 集线器(Junction)或自带多通信端口的从站设备 |
| 星形拓扑 | 多条设备支路由中心 EtherCAT 节点向外引出 | 控制柜集中布线、多个相互独立的设备分区 | 中心节点必须具备 EtherCAT 分支转发能力;禁止使用普通以太网交换机代替分支设备 |
| 混合拓扑 | 线形、树形和星形拓扑组合组网 | 从站数量多、机械布局复杂的自动化控制系统 | 需要完整记录每条支路的从站排列顺序,便于工程配置与故障排查 |
| 线缆冗余拓扑 | 从站链路末端回连至主站备用通信接口 | 要求线缆故障可快速自愈恢复的高可靠性设备 | 主站硬件、从站设备、上层软件均需支持冗余功能;不可在线形网络中随意将末端 OUT 接回主站 |
1.6 设备同步
EtherCAT 支持分布式时钟(Distributed Clocks, DC),用于实现多从站之间高精度的时间同步。每个从站 ESC 芯片内置高精度本地时钟;主站通过专用同步报文,校准并统一全网所有从站的系统时钟。
DC 的常见应用场景:
- 多轴同步运动控制
- 输入输出采样同步
- 事件时间戳标记
当多台电机轴需要同时刷新位置目标时,仅依靠主站周期性下发数据无法保证各驱动器同步执行动作。DC 为所有从站提供统一的时间基准,保障各个驱动器可在约定时刻同步处理控制数据。
1.7 EtherCAT 的主要特点
| 特点 | 说明 |
|---|---|
| 周期通信 | 控制数据按照预设周期持续刷新,适用于设备的连续闭环控制 |
| 多从站连接 | 单个主站以太网端口可串联挂载多台伺服驱动器、远程 I/O 模块等从站设备 |
| 输入输出同时交换 | 主站下发控制指令的同一周期内,即可接收从站状态与实际反馈数据 |
| 设备同步 | 依托分布式时钟实现多伺服轴、采集模块之间的协调同步动作 |
| 状态与诊断 | 可读取从站运行状态、链路通信情况、WKC 工作计数器以及各类设备故障信息 |
| 灵活的控制应用 | PLC 上层业务逻辑可按需实现位置、速度、转矩控制或通用 I/O 管理 |
| Linux 主站支持 | 可基于 IgH‑EtherCAT Master 等开源协议栈,在嵌入式 Linux‑PLC 平台搭建 EtherCAT 主站 |
EtherCAT 广泛应用于下述设备与自动化系统:
- 伺服电机以及多轴运动控制系统;
- 工业机器人、机械臂;
- 数控设备、包装、印刷、自动化装配产线;
- 高速远程 I/O 站点;
- 编码器、测量模块与同步数据采集装置;
- 对控制周期、反馈稳定性有较高要求的自动化设备。
EtherCAT 的通信性能优势能否充分发挥,取决于从站硬件性能、主站系统实时性、上层控制算法以及被控机械系统。针对低速简易设备,项目选型时应优先评估设备兼容性、后期维护成本,不宜单纯追求更短的通信周期。
2. EtherCAT 基础概念
2.1 主站与从站
一条 EtherCAT 总线网络内一般仅存在一个主站。主站负责总线扫描、从站参数配置、通信周期调度以及周期过程数据收发。
从站设备包含伺服驱动器、远程 I/O 模块、编码器、阀岛、传感器、自定义控制板等。绝大多数从站搭载EtherCAT 从站控制器(ESC),用于处理 EtherCAT 通信并与设备控制单元交换数据。
从站内部逻辑可划分为通信侧和设备应用侧。ESC 负责端口、帧、状态和本地通信存储区;设备应用侧可为 MCU、FPGA 或直接 I/O 逻辑。两者通过 PDI(Process Data Interface,过程数据接口)交换控制量、反馈量和邮箱数据。ESC 芯片仅负责 EtherCAT 通信链路,并不代表设备应用层已经实现电机控制、反馈数据刷新等业务逻辑。
普通搭载双以太网口的 Linux‑PLC,并不会自动成为 EtherCAT 从站。若设备需要作为上游主站的从站节点,必须具备 ESC 硬件、从站协议栈、对象字典、PDO 映射、ESI 配置文件以及实时数据交互机制。仅拥有普通以太网 MAC 并运行 IgH‑ec_master协议栈时,该 PLC 固定承担EtherCAT 主站角色。
2.2 过程映像与寻址
PLC 上层控制业务并不会逐一对每个从站、寄存器发起周期读写。主站在初始化阶段,将所有从站的周期输入、输出数据,按照从站排布顺序与 PDO 映射关系,组合成一段连续的逻辑内存区域,该内存称为过程映像。 在 IgH EtherCAT 主站框架中,Domain 数据区即为用户业务程序读写操作对应的过程映像。
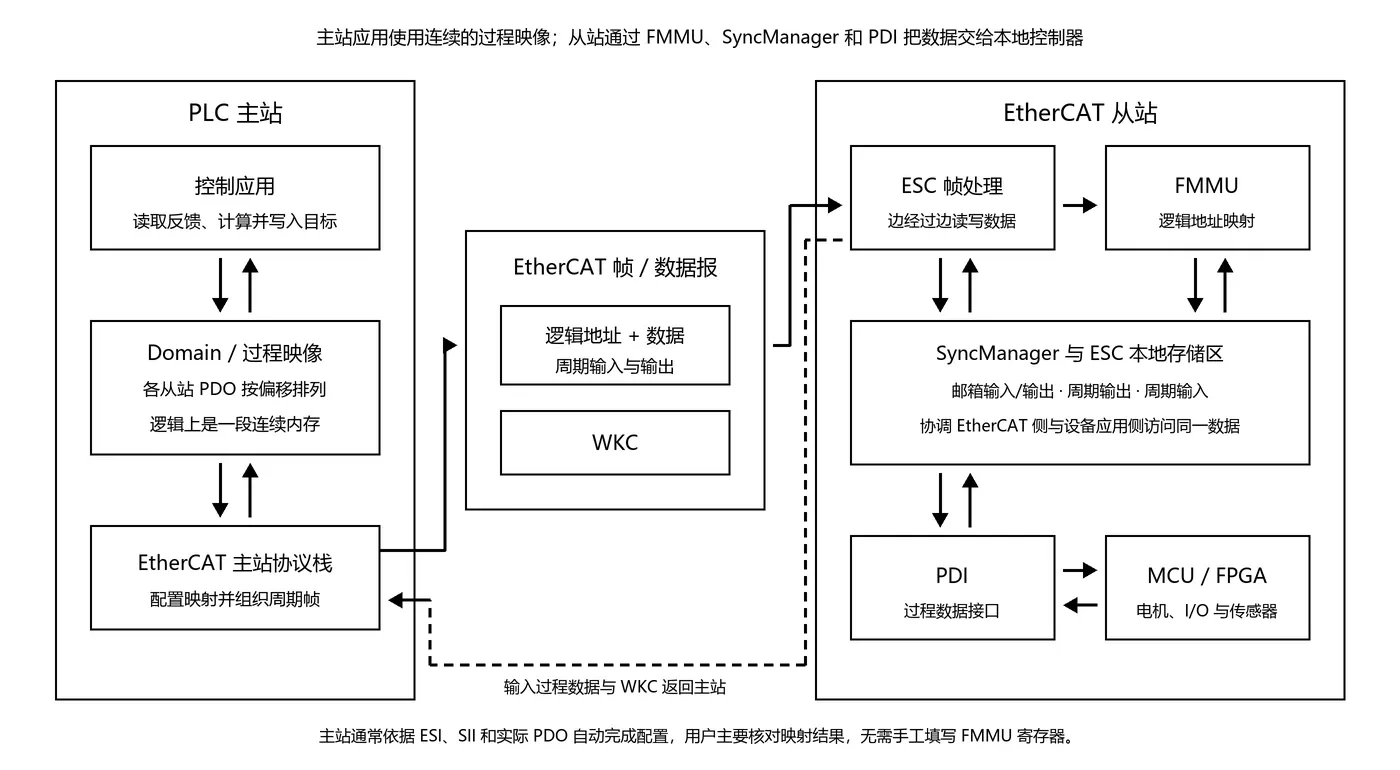
图2-1 EtherCAT 过程数据映射与从站内部数据路径
EtherCAT 在不同工作阶段采用对应的寻址方式:
| 使用阶段 | 常见寻址概念 | 释义 |
|---|---|---|
| 扫描总线 | 位置寻址/自动增量寻址 | 根据从站物理链路顺序完成设备扫描发现 |
| 配置设备 | 配置站地址 | 为主站扫描发现的从站分配稳定的访问地址 |
| 周期通信 | 逻辑寻址 | 通过一段连续逻辑地址访问多台从站的周期过程数据 |
| 初始化或检查 | 广播寻址 | 向全网所有从站下发统一操作指令 |
FMMU(Fieldbus Memory Management Unit)部署于 ESC 芯片内部,负责将主站过程映像内的逻辑地址映射至从站本地缓冲区。主站完成 FMMU 配置后,周期业务仅读写过程映像偏移地址即可,无需关心每个从站本地存储的物理地址。
2.3 ESC 数据通道与 SyncManager
SyncManager(同步管理器)的 “同步”,指EtherCAT 通信侧与本地设备应用侧之间的数据缓冲区读写同步;该机制与 Distributed‑Clocks(DC,分布式时钟)的全网时间同步不属于同一概念。
常见从站会按以下方式组织通道:
| 常见通道 | 数据用途 | 数据流向 |
|---|---|---|
| SM0 | 邮箱输出 | 主站 → 从站 |
| SM1 | 邮箱输入 | 从站 → 主站 |
| SM2 | 周期过程输出 | 主站 → 从站 |
| SM3 | 周期过程输入 | 从站 → 主站 |
上述通道分配为行业通用惯例,并非强制标准;不同厂商设备布局可能存在差异。通道实际配置结果,需要通过 ESI 文件、SII 以及命令ethercat pdos -p <位置>校验确认。
2.4 ESI、SII 与对象字典信息
- ESI(EtherCAT Slave Information):设备厂商提供的 XML 配置文件,记录从站标识、PDO 映射、同步管理器参数以及设备功能能力。
- SII(Slave Information Interface):存储在从站 EEPROM 中的基础身份信息,主站扫描总线时可直接读取。
- 对象字典:从站全部参数、功能接口的统一索引集合。设备实际支持的对象条目,以从站固件版本与设备手册为准。
2.5 PDO 与 SDO 数据访问
PDO(Process Data Object,过程数据对象)用于周期实时数据交互:
| 名称 | 站在主站视角的数据流向 | 典型内容 |
|---|---|---|
| RxPDO | 主站下发至从站 | 控制字、目标速度、数字输出信号 |
| TxPDO | 从站上送至主站 | 状态字、实际速度、实际位置、传感器反馈值 |
RxPDO、TxPDO 命名是以从站作为参照;因此 RxPDO 等价于主站输出,TxPDO 等价于主站输入。
SDO(Service Data Object,服务数据对象)通过邮箱访问对象字典,依托邮箱通道访问对象字典,适用于读取故障码、切换控制模式、修改非实时参数;禁止用于周期实时指令下发。
当主站应用已经开启周期通信任务时,请勿频繁执行ethercat upload / ethercat download命令,极易引发 SDO 访问冲突、UNMATCHED报错或通信超时;排查 SDO 相关问题时建议先停止周期控制业务。
CoE、FoE、EoE 和 SoE 为运行于邮箱通道之上的可选上层协议:
| 协议 | 主要用途 |
|---|---|
| CoE | 兼容 CANopen 对象字典、SDO/PDO 与设备行规;伺服驱动器最常用 |
| FoE | 传输固件程序、其他文件数据 |
| EoE | 通过 EtherCAT 邮箱隧道转发标准以太网报文 |
| SoE | 访问 SERCOS 协议体系驱动设备参数 |
邮箱协议均属于可选功能。从站仅支持 CoE,并不代表兼容 FoE/EoE/SoE;最终能力以总线扫描结果、ESI 文件和设备手册为准。
2.6 EtherCAT 通信状态机
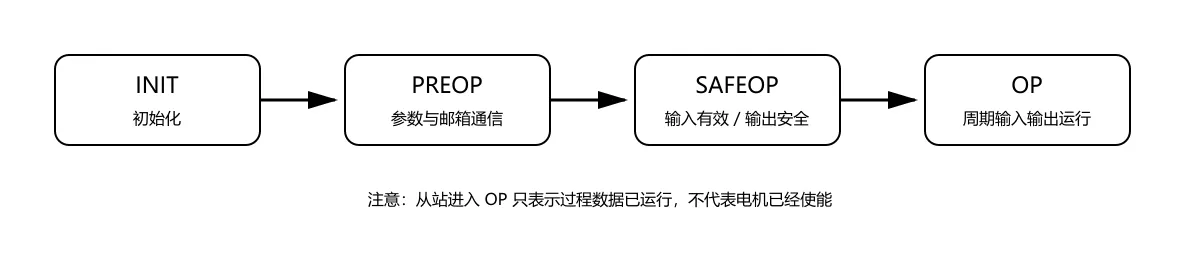
图2-2 EtherCAT 从站通信状态
| 状态 | 说明 |
|---|---|
| INIT | 从站完成上电初始化,邮箱与周期过程数据通信暂不可用 |
| PREOP | 邮箱 SDO 通道就绪,可读取设备身份、对象字典与完成参数配置 |
| SAFEOP | 从站输入通道正常工作;输出通道锁定在安全状态,不接收主站输出指令 |
| OP | 输入、输出 PDO 周期数据正常收发,进入过程数据运行状态 |
| BOOTSTRAP(可选) | 固件升级专用维护状态,一般配合 FoE 完成烧录;不属于正常运行流程 |
从站进入OP状态,仅代表 EtherCAT 链路通信就绪,不等于伺服电机已经使能运行。伺服驱动器还存在一套独立的 CiA‑402 运动控制状态机。BOOTSTRAP 为可选维护状态,普通项目调试、电机控制无需主动进入。
2.7 CiA 402 驱动控制
绝大多数 EtherCAT 伺服驱动器,通过 CoE 协议遵循CiA‑402 驱动行规。CiA‑402 统一定义了伺服状态流转、控制命令、运动目标等接口规范。
主站通过下发控制字请求驱动器切换运行状态;读取状态字确认驱动器当前工作状态。驱动器完成使能之后,主站方可下发位置、速度、转矩目标指令并读取运动反馈。
关键点:EtherCAT 从站 OP 通信状态、CiA‑402 电机使能状态,属于两套完全独立的状态流程。